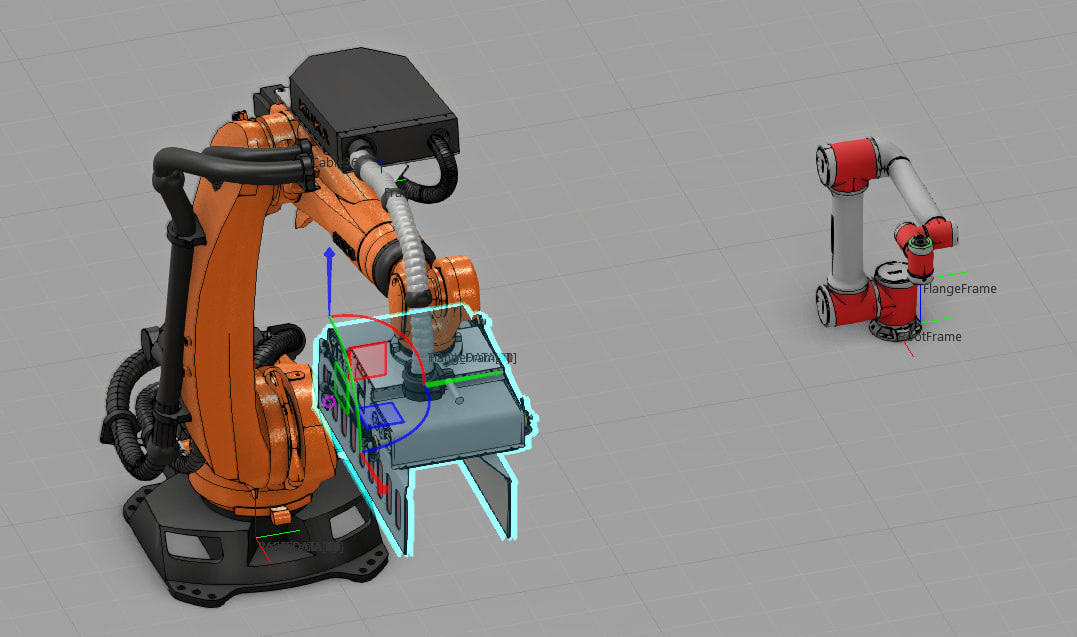
Hi everyone! strange situation - when i install kuka robot (kr210 r3100 ultra) and add gripper, kuka doesnt save movements of gripper. i change position of gripper parts and so on - but it doesnt show it when i run simulation. When i use generic robot from VC componets - everything is fine. i brike my mind and cant understand whats wrong - please help!
to do some work i was forced to install other robot (jaka) and control gripper by this robot. so kuka robot just makes moves and jaka robot send signals (I/O) to gripper to open/close and so on.
crazy system/
Kuka still doesnt work with gripper
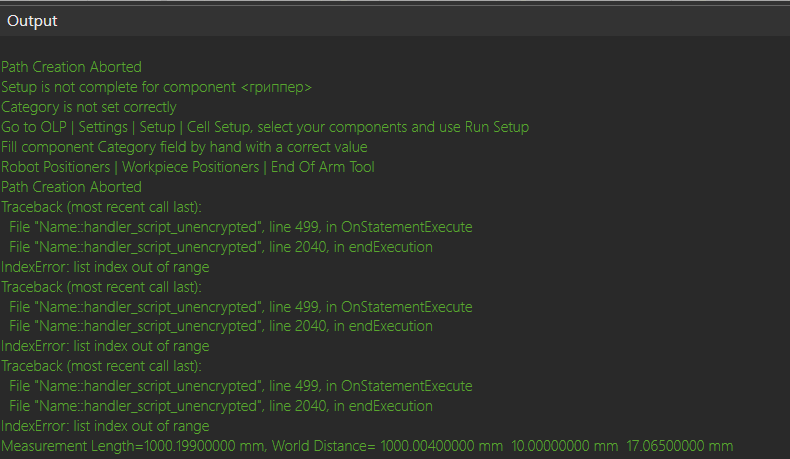
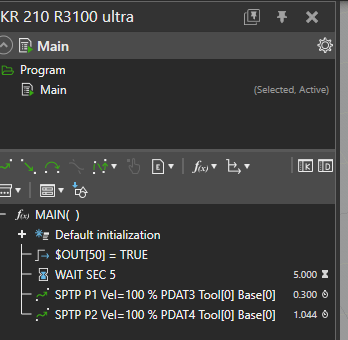
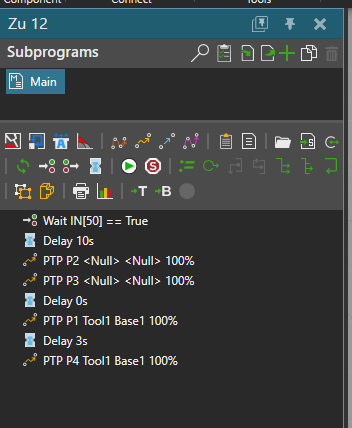
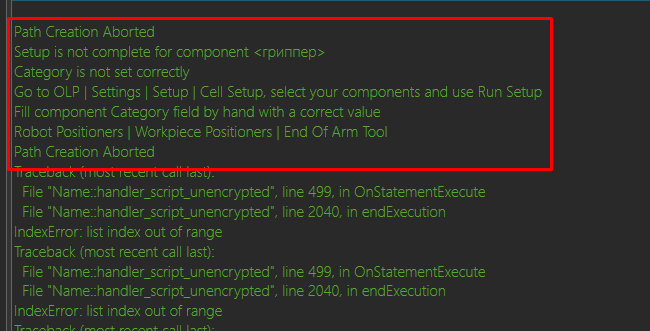
i also found a couple of strings about gripper- may be thats the answer. but i dont understand what i did wrong
гриппер_после визард.vcmx (13.7 MB)